·2 dk okuma
Nexus Tactical: ESP32-CAM ile Mecanum Sürüşlü, Otonom Renk Takipli Keşif Robotu
Çift ESP32 mimarisi, OpenCV otonom renk takip, Pan-Tilt kamera + lazer hedefleme, 4 yönlü ultrasonik engel ve gaz algılama — Nexus Tactical keşif robotunu nasıl geliştirdim.
Bildiri
MEKON'26 · Mekatronik Öğrenci Konferansı
“Çoklu Sensör Entegrasyonu ve Görüntü İşleme Destekli Hedef Takibi Yapan Çok Amaçlı Keşif Robotu”
25–26 Haziran 2026 · İstanbul Gelişim Üniversitesi · Mekatronik Mühendisleri Derneği
Bildiri olarak sunuldu; MEKON bildiri kitabında yayımlanacak.
Görev künyesi
- Beyin
- Çift ESP32: DevKit v1 + ESP32-CAM
- Haberleşme
- ESP-NOW (çift yönlü) + Wi-Fi erişim noktası
- Sürüş
- 4 DC motor, mecanum tekerlek, 2× TB6612FNG
- Görüntü
- OV2640 kamera, pan-tilt, OpenCV renk takibi
- Sensörler
- 4× HC-SR04, MQ-9 gaz, PIR, DHT11
- Arayüz
- Tarayıcıdan web paneli, uygulama gerekmez
Görev günlüğü
Projedeki her değişiklik buraya tarihiyle eklenir; en yenisi en üstte.
- Site
Proje sayfası yenilendi: geliştirme sürecinden fotoğraflar, görev günlüğü ve MEKON'26 bildirisi eklendi. Nexus artık SMT-22'de Halka Koridoru'nda devriye geziyor.
- Yayın
Teknik rapor ve sürüş, pan-tilt ve renk takibi demo videoları yayımlandı.
- Konferans
MEKON'26'da bildiri sunuldu: "Çoklu Sensör Entegrasyonu ve Görüntü İşleme Destekli Hedef Takibi Yapan Çok Amaçlı Keşif Robotu". Bildiri, MEKON bildiri kitabında yayımlanacak.
- Arayüz
Kontrol paneline Matrix teması, engellemeyen gaz alarmı ve servo D-pad eklendi.
Görüntü kayıtları
Sahada
Geliştirme süreci
Kontrol paneli
Video kayıtları
Sıradaki adımlar
- ROS 2 entegrasyonu
- LiDAR ile SLAM haritalama
Teknik rapor
Mimari, donanım ve yazılım ayrıntıları.
Giriş: Otonom Keşif ve Holonomik Sürüş Vizyonu
Mobil robot teknolojilerinde en büyük zorluklardan biri, kısıtlı alanlarda yüksek manevra kabiliyeti sağlamak ve çevresel verileri anlık olarak işleyip karar verebilmektir. Nexus Tactical, bu zorluğu çözmek için tasarlanmış; Mecanum holonomik sürüş sistemi, çift ESP32 mikrokontrolcü mimarisi, OpenCV tabanlı otonom görsel takip ve zengin sensör ağını tek bir platformda birleştiren ileri seviye bir keşif robotudur.
Robot, dahili Wi-Fi Access Point oluşturarak router veya internet bağlantısına ihtiyaç duymadan doğrudan akıllı telefon veya bilgisayardan kontrol edilebilir.
🚀 Öne Çıkan Özellikler
- 🔄 Mecanum Holonomik Sürüş: 4 bağımsız DC motor ve Mecanum tekerlekler ile 11 farklı yöne (ileri, geri, yanlara kayma, 45° çaprazlar ve 360° yerinde dönüş) kesintisiz hareket.
- 📷 Canlı Kamera Yayını & Pan-Tilt: ESP32-CAM (OV2640) modülü üzerinden yüksek hızlı MJPEG canlı video akışı ve 2 eksenli SG90 servo ile kontrol edilen yönlendirilebilir kamera platformu.
- 🎯 OpenCV Otonom Renk Takip: Python/OpenCV tarafında BGR ➔ HSV renk dönüşümü, kontur tespiti ve PID kontrol algoritması ile nesneleri otomatik takip etme.
- 🔴 Lazer Hedefleme & 1W LED: Kamera odağındaki hedefi işaretleyen odaklanmış lazer modülü ve karanlık ortamlar için 140 lümen ultra parlak LED aydınlatma.
- 📏 4 Yönlü Çevresel Algılama: Ön, arka, sağ ve sol yönlerde 4 adet HC-SR04 ultrasonik mesafe sensörü ile otonom engel engelleme.
- 💨 Çevre İzleme Sensörleri: Karbonmonoksit ve yanıcı gaz tespiti için MQ-9, hareket algılama için PIR sensör ve ortam sıcaklık/nem takibi için DHT11.
🖥️ Glassmorphism Web Kontrol Paneli (Terminal UI)
Sürücü deneyimini üst seviyeye çıkaran web kontrol terminali, canlı telemetri verilerini ve otonom modları anlık olarak görselleştirir:
- Manuel sürüş ve telemetri: joystick ile mecanum sürüş, hız ayarı ve anlık sensör verileri.
- Otonom hedef ve renk takibi: kırmızı, mavi ya da sarı hedef seçilir; kamera ve robot hedefi kendisi takip eder.
- Kritik gaz uyarısı: MQ-9 eşik değeri aşınca panel tam ekran alarm verir, sürüş kesilmez.
🏗️ Sistem Mimarisi ve Donanım Şeması
Nexus Tactical, görev dağılımı yapılmış çift mikrodenetleyici mimarisine sahiptir:
- Ana Kontrolcü (ESP32 DevKit v1): Web sunucusunu barındırır, motor sürücüleri (TB6612FNG x2) ve I2C PWM sürücüyü (PCA9685) yönetir, 4 ultrasonik mesafe, MQ-9 gaz, PIR ve DHT11 sensör verilerini işler.
- Kamera & Görsel İşleme (ESP32-CAM OV2640): MJPEG video akışını sağlar, lazer ve LED aydınlatmayı sürer. Görüntü akışı istemci tarafında OpenCV ile işlenerek dinamik PID servo açıları HTTP API üzerinden geri bildirilir.
Donanım Bağlantı Şeması
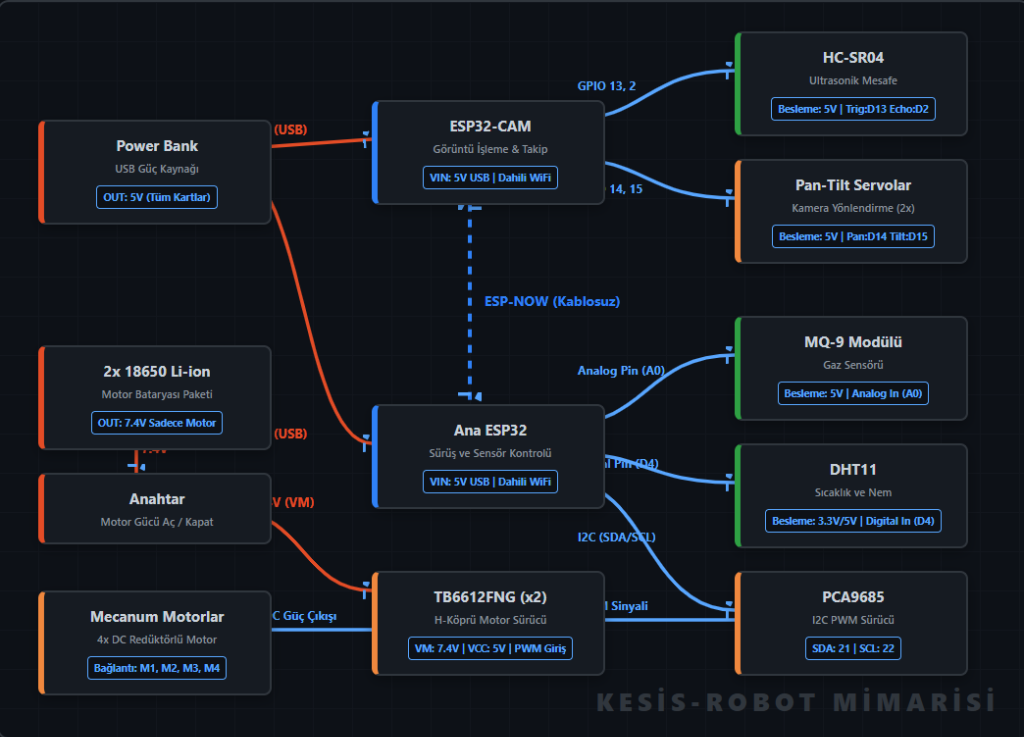 Nexus Tactical Donanım Bağlantı Mimarisi
Yazılım ve İletişim Akışı
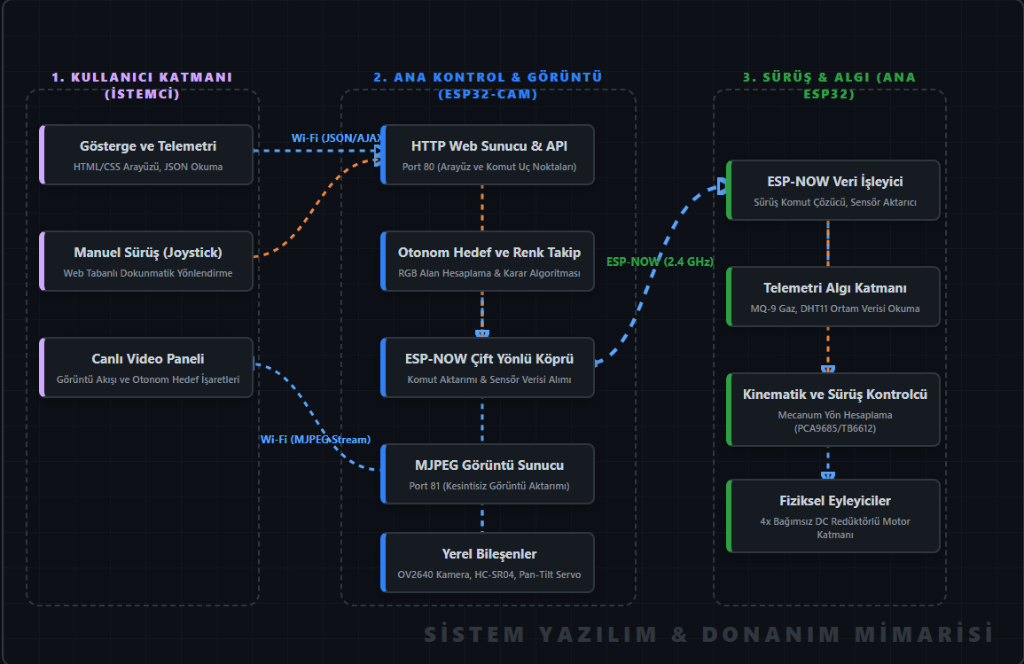 Nexus Tactical Yazılım ve ESP-NOW Çift Yönlü Köprü Mimarisi
🎯 Sonuç
Nexus Tactical; gömülü sistemler, robot kinematiği, görüntü işleme ve web tabanlı uzaktan kontrolü tek bir platformda buluşturan bir proje oldu. Çoklu sensör entegrasyonu ve görüntü işleme destekli hedef takibi üzerine yazdığımız bildiri MEKON'26'da sunuldu. Projedeki güncel gelişmeler bu sayfanın üstündeki görev günlüğünde.