·10 dk okuma
CarCAN: Canlı Araç Verisini Kişiselleştirilebilir Bir Dijital Kokpite Dönüştürmek
Bitirme tezim olarak tek başıma geliştirdiğim CarCAN; Raspberry Pi üzerinde Qt 6 ile yazılmış özgün bir kokpit, SocketCAN üzerinden çalışan bir Python telemetri servisi ve kablolu Android Auto'yu tek ekranda birleştiriyor. Fiat Egea üzerinde gerçek ECU cevaplarıyla denendi; geliştirme sürüyor.
Bitirme tezi
Bitirme tezi: Linux tabanlı araç içi bilgi-eğlence ve telemetri sistemi
Canlı araç verisini, kişiselleştirilebilir kadranları ve telefon navigasyonunu Raspberry Pi üzerinde tek ekranda birleştiren bir dijital kokpit.
Raspberry Pi 4 · Qt 6 / C++ / QML · Python + SocketCAN · kablolu Android Auto
Çalışan prototip; Fiat Egea üzerinde gerçek ECU cevaplarıyla denendi. Geliştirme sürüyor, yeni özellikler yolda.
Görev künyesi
- Tür
- Tek kişilik bitirme tezi · çalışan prototip, geliştirme sürüyor
- Donanım
- Raspberry Pi 4 (Linux) · 1600 × 600 dokunmatik ekran · iki kanallı CAN HAT
- Arayüz
- Qt 6 · C++ · QML ile özgün kokpit
- Telemetri
- Python servis · Linux SocketCAN · OBD-II Mode 01 · yerel WebSocket
- Canlı alanlar
- Devir, hız, soğutma suyu, motor yükü, emme basıncı (MAP), hava akışı (MAF), çalışma süresi
- Telefon
- Kablolu Android Auto · Telemetri / Birlikte / Android Auto görünümleri
- Kişiselleştirme
- 7 kadran ailesi × 7 renk = 49 seçenek · tercihler kalıcı
- Doğrulama
- Fiat Egea'da gerçek ECU denemeleri · Windows ve Pi'de 162'şer Qt kontrolü · 63 Python testi
Görev günlüğü
Projedeki her değişiklik buraya tarihiyle eklenir; en yenisi en üstte.
- Site
Proje sayfası yayında: mimari, veri doğruluğu yaklaşımı, gerçek araç ve telefon denemeleri, tasarım süreci ve yol haritası. Geliştirme sürüyor.
- Arayüz
Görsel son rötuş: geniş zeminler siyaha, paneller nötr koyu griye alındı; renk kadranda ve ince vurgularda kaldı. Windows ve Raspberry Pi üzerinde 162'şer Qt kontrolü başarılı.
- Test
Telemetri doğrulamasında 63 Python testi başarılı.
- Araç
Fiat Egea gerçek araç oturumu: yedi alan gerçek ECU cevaplarıyla okundu. Kısa pencerelerde toplam yaklaşık 7,3–7,4 sorgu/s, RPM için ~3,9 ve hız için ~1,9 ölçüm/s; zaman aşımı ve RX kaybı görülmedi.
Görüntü kayıtları
Gerçek cihaz ve donanım
Yedi kadran ailesi · arayüz testi, yapay veri
Kişiselleştirme
Şemalar
Tasarım araştırmaları · erken prototipler, demo veri
Sıradaki adımlar
- Egea'da en yüksek kararlı ECU okuma hızını deneyle bulmak
- Ölçümden ekrana gecikmeyi aşama aşama ölçmek (p50 / p95)
- Yeni PID'leri (ör. yakıt seviyesi) doğrulayarak eklemek
- Toyota Corolla 2021 1.8 Hybrid profili
- Daha fazla telefon; ses, mikrofon ve uzun süreli yük testleri
- Kablosuz Android Auto ve CarPlay araştırması
Teknik rapor
Mimari, donanım ve yazılım ayrıntıları.
Giriş: Bir devir saatinden fazlası
CarCAN, bitirme tezim olarak tek başıma geliştirdiğim, Raspberry Pi üzerinde çalışan bir dijital kokpit. Tezin adı Linux Tabanlı Araç İçi Bilgi-Eğlence ve Telemetri Sistemi. Üç şeyi tek bir fiziksel ekranda birleştiriyor:
- Araçtan okunan güncel telemetri: motor devri, hız ve beş yardımcı motor verisi.
- Kişiselleştirilebilir kadranlar: yedi tasarım ailesi, her birinde yedi renk.
- Telefonun kablolu Android Auto görüntüsü; navigasyon aynı ekranda.
İlk fikir yalnızca güzel görünen bir devir saati çizmek değildi; farklı araç profillerine uyarlanabilecek bir yazılım temeli kurmaktı. Bu yüzden veri kaynağı arayüzden ayrıldı ve doğrulanmamış hiçbir araç özelliği ekrana taşınmadı.
Durum: Çalışan bir prototip. Gerçek araç doğrulaması Fiat Egea üzerinde yapıldı. Ölçüm, uyumluluk ve kullanıcı deneyimi tarafında geliştirme sürüyor; yeni özellikler sırada. Bu sayfa da proje ilerledikçe güncellenecek.
🎯 Çıkış noktası: Bilgiyi tek bakışta anlaşılır kılmak
Araca ait ölçümleri okuyabilmek, onları iyi bir kokpit deneyimine dönüştürmek için tek başına yeterli değil. Hangi verinin güncel olduğu, birimin doğru aktarılması, bağlantı kesildiğinde ne gösterileceği ve navigasyonla göstergelerin ekranı nasıl paylaşacağı aynı tasarımın parçaları. CarCAN bu soruları birlikte ele alıyor.
Hedef, araç içinde sürekli kullanılabilecek bir gösterge düzeni. Her ölçüm için ayrı bir sayfa açmak yerine ana kadran ve yardımcı değerler aynı yüzeyde toplanıyor. Kişiselleştirme, temel bilgilere erişimi zorlaştırmıyor; bütün görünüm seçenekleri tek bir ayar panelinden yönetiliyor.
✅ Bugün çalışanlar
Normal canlı akışta yedi alan var. Bunlar doğrulanmış Egea profilinde, ECU'nun desteklediği alanlar keşfedilerek ve gerçek cevaplar çözümlenerek okunuyor:
| Alan | Birim | Not |
|---|---|---|
| Motor devri | RPM | Kokpitin görsel odağı; ibre ya da dolan halka |
| Araç hızı | km/h | Gerçek sıfır ile eksik veri birbirinden ayrılır |
| Soğutma suyu | °C | Motor yağ sıcaklığıyla karıştırılmaz |
| Motor yükü | % | Gaz pedalı konumu değildir |
| Emme basıncı (MAP) | kPa | Emme manifoldu mutlak basıncı |
| Hava akışı (MAF) | g/s | Kütlesel hava akışı |
| Çalışma süresi | s | Motorun çalışma süresi; yol mesafesi değildir |
Her alan için ECU desteği ve güncel, geçerli veri gerekiyor; her alanın her araçta bulunacağı varsayılmıyor. Alan adları ve birimler de bilerek korunuyor: motor yükü "gaz pedalı" diye, çalışma süresi "yolculuk" diye sunulmuyor. Tasarım, verinin teknik anlamını değiştirmiyor.
🗺️ Tek ekran, üç düzen
Ekran 1600 × 600 piksel. Kullanıcı üç düzen arasında geçiş yapabiliyor:
- Telemetri: Kadran ve yardımcı veriler bütün ekranı kullanır.
- Birlikte: Telefon görüntüsü ile telemetri yan yana durur; telemetrinin sağda ya da solda olması seçilebilir. Telemetri alanı 796 × 600.
- Android Auto: Telefon projeksiyonu bütün yüzeyi kullanır.
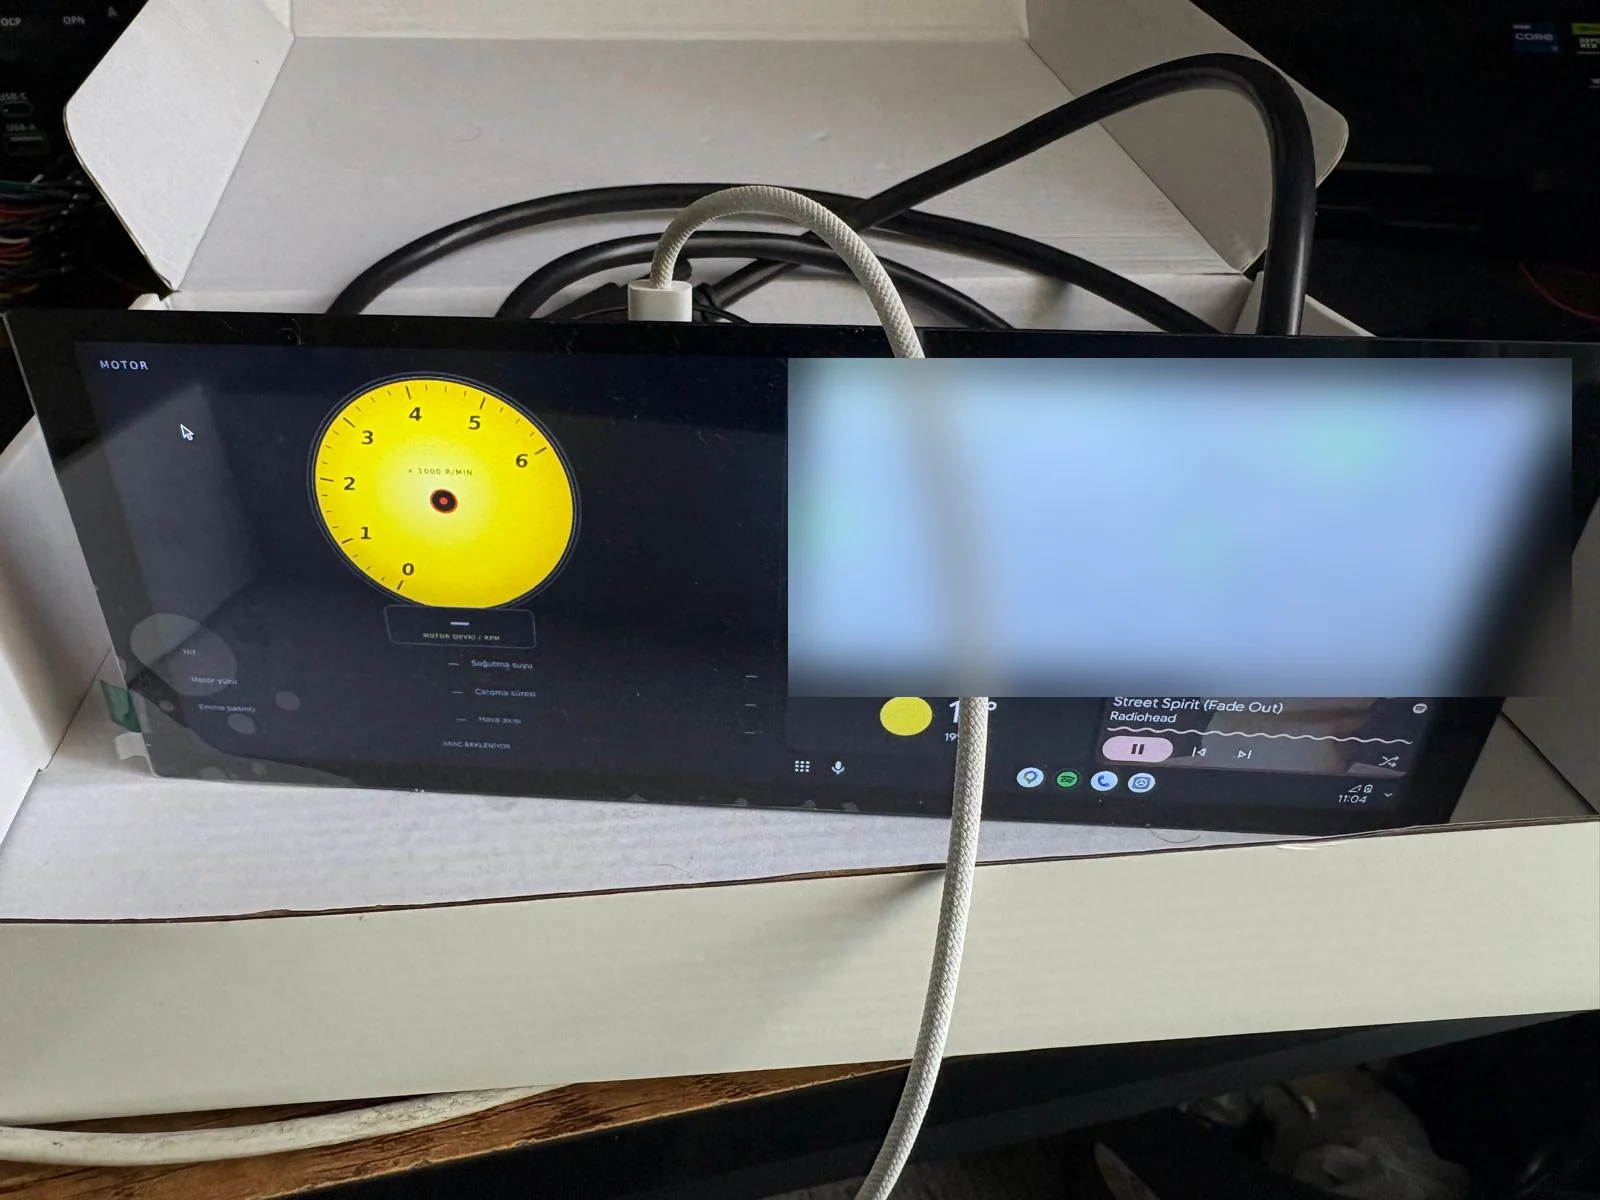 Gerçek cihazda Birlikte düzeni: solda CarCAN (araç bekleniyor), sağda kablolu Android Auto. Harita konum içerdiği için bulanıklaştırıldı.
Navigasyon kablolu Android Auto üzerinden geliyor. Google Maps telefonda çalışıyor; arayüze ayrı bir web haritası ya da gömülü bir harita bileşeni olarak eklenmiyor. Telefonun görüntüsü ve kontrol akışı, bir alıcı katmanı üzerinden Qt uygulamasına taşınıyor.
Alıcı tarafında açık kaynak LIVI projesinin altyapısından yararlanılıyor. CarCAN'ın ana arayüzü LIVI'nin ya da bir Electron uygulamasının genişletilmiş hâli değil; projeye ait Qt/C++/QML kokpiti. LIVI ile entegrasyon, kaynak ve lisans bildirimleri korunarak ayrı bir katman olarak ele alınıyor.
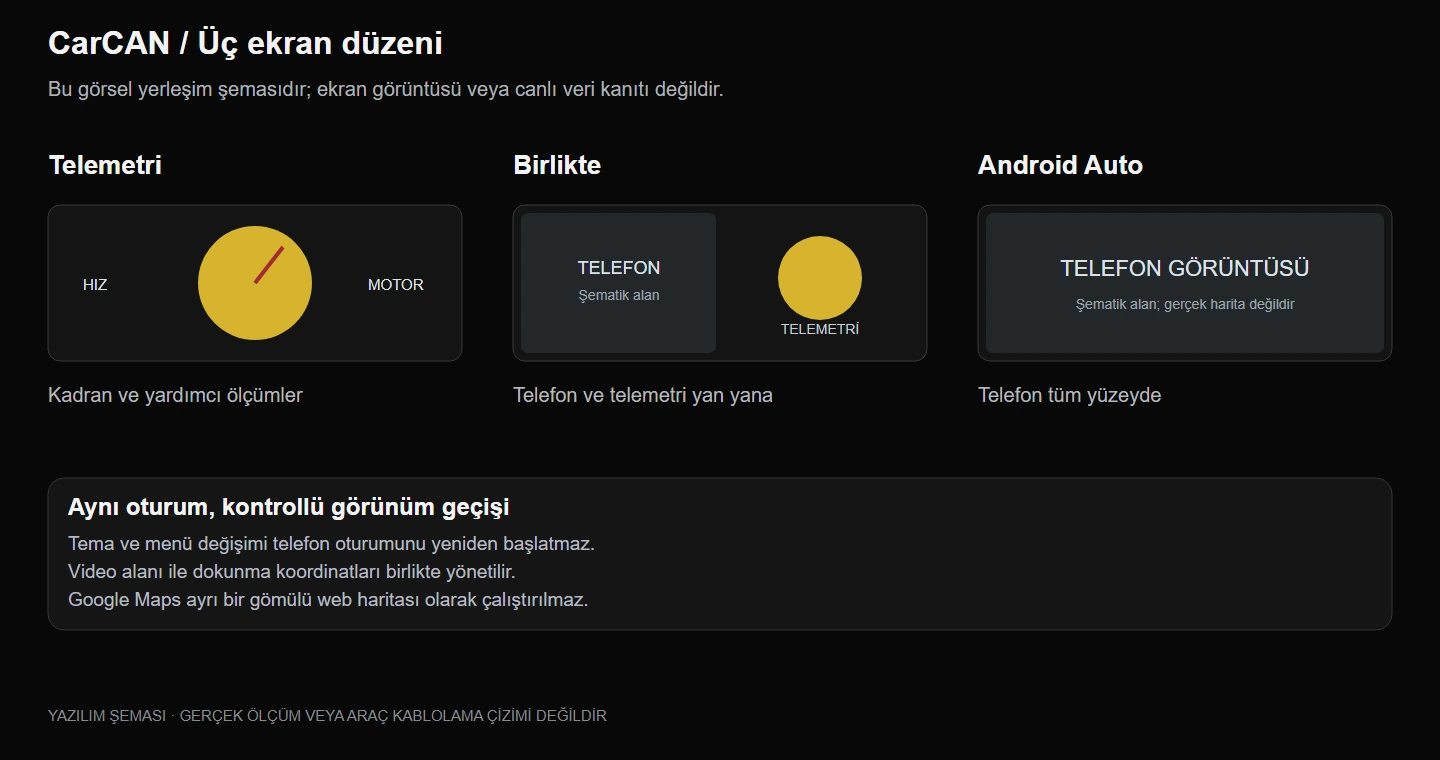 Üç ekran düzeni: Telemetri, Birlikte ve Android Auto. Yerleşim şemasıdır; ekran görüntüsü değildir.
👆 Görünüm değişirken telefon oturumunu korumak
Android Auto ile yerel kokpitin birlikte çalışmasındaki en zor konulardan biri, ekran düzeni değişirken telefon oturumunun korunması. Görünüm değiştirmek her seferinde USB bağlantısını yeniden kuran bir işleme dönüşmemeli. Bu yüzden alan onayı, video odağı ve yerel arayüze dönüş sırası ayrı durumlar olarak yönetiliyor.
İkinci sorun dokunma. Video bir alana yerleştirilirken dokunmalar eski alanın koordinatlarına göre gönderilirse harita görünür ama yanlış yere ya da hiç tepki vermez. CarCAN'da onaylanan görüntü alanı ile dokunmanın ters dönüşümü aynı geometriden hesaplanıyor. Menü açıldığında süren temaslar iptal ediliyor; menüyü kapatan dokunuşun haritaya yanlışlıkla gitmemesi ayrıca denetleniyor.
POCO X4 GT ile yapılan fiziksel denemelerde tek parmak sürükleme, iki parmak yakınlaştırma, USB'yi çıkarıp takma ve tam/Birlikte dönüşleri doğrulandı. Bu sonuç, her Android telefonda ya da her koşulda kesintisiz çalışma garantisi değil; son görsel düzenlemeden sonra fiziksel telefon kabulü ayrıca tekrarlanacak.
🎨 Yedi kadran ailesi, 49 renk
Güncel arayüzde yedi kadran ailesi var: Klasik, Sport, Yarış, GT, Kanat, Pist ve Halka. Her ailede yedi renk seçeneği bulunuyor; toplam 49 aile–renk birleşimi. Bunlar 49 ayrı tasarım değil: tasarım ailesi ve renk seçimi birbirinden bağımsız.
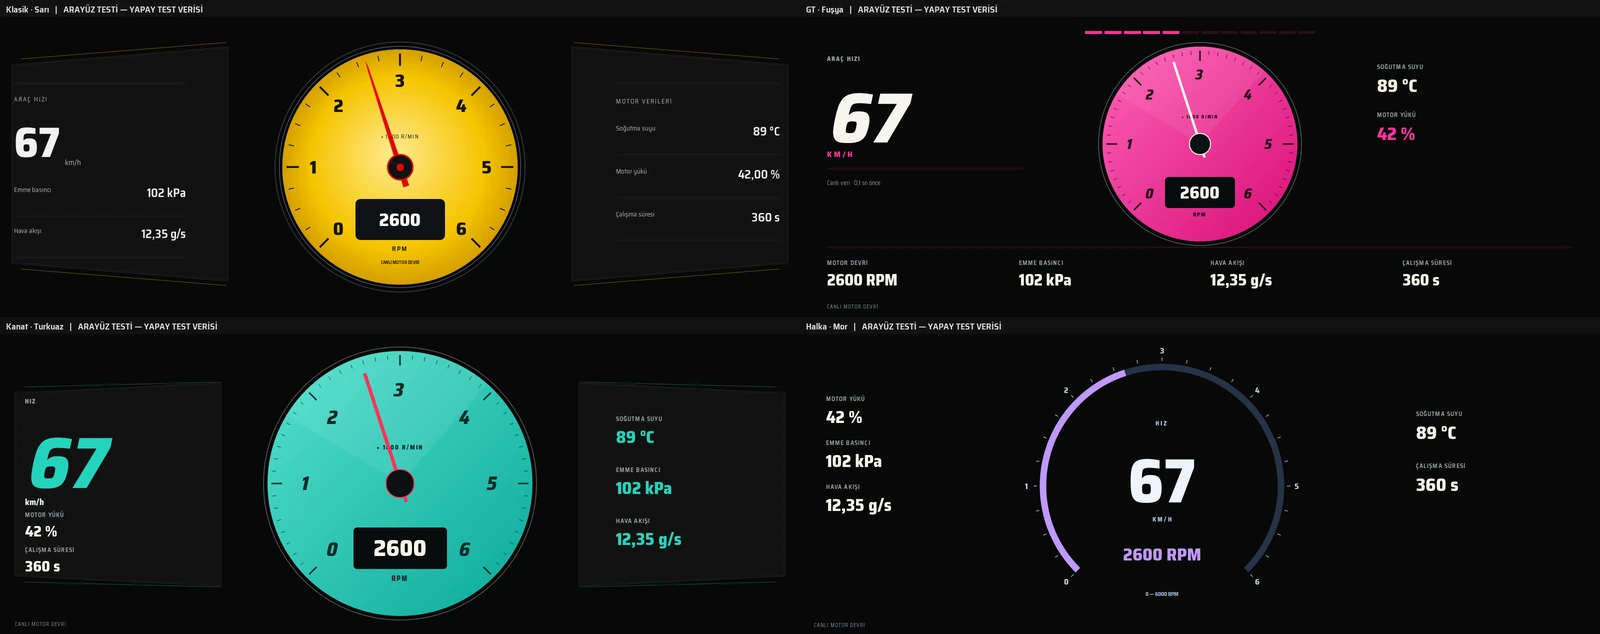 Klasik, GT, Kanat ve Halka ailelerinin güncel görünümleri. Sayılar yapay arayüz test verisidir, gerçek araç ölçümü değildir.
- Klasik ve Sport tanıdık ibreli gösterge dilini sürdürüyor.
- Yarış büyük hız alanı ve renkli kadranla daha güçlü bir karakter taşıyor.
- GT merkezi kadranı yan bilgi alanlarıyla birleştiriyor.
- Kanat kadranın iki yanındaki panellerle bütünleşiyor.
- Pist farklı bir bilgi yerleşimi sunuyor; adı, tur zamanlama işlevi olduğu anlamına gelmiyor.
- Halka'da devir değişimi bir yayın dolmasıyla gösteriliyor.
Renk değiştirmek yazı tipini, yazı boyutunu ya da kadranın yerleşimini değiştirmiyor. GT ve Kanat için düz/karbon yüzey, GT'de bilgi konumu gibi tercihler ayrı saklanıyor; yalnız rengini değiştirmek isteyen kullanıcı istemeden başka bir düzene geçmiyor. Tercihler uygulama yeniden açıldığında korunuyor.
🏗️ Mimari: İki bağımsız akış, tek kokpit
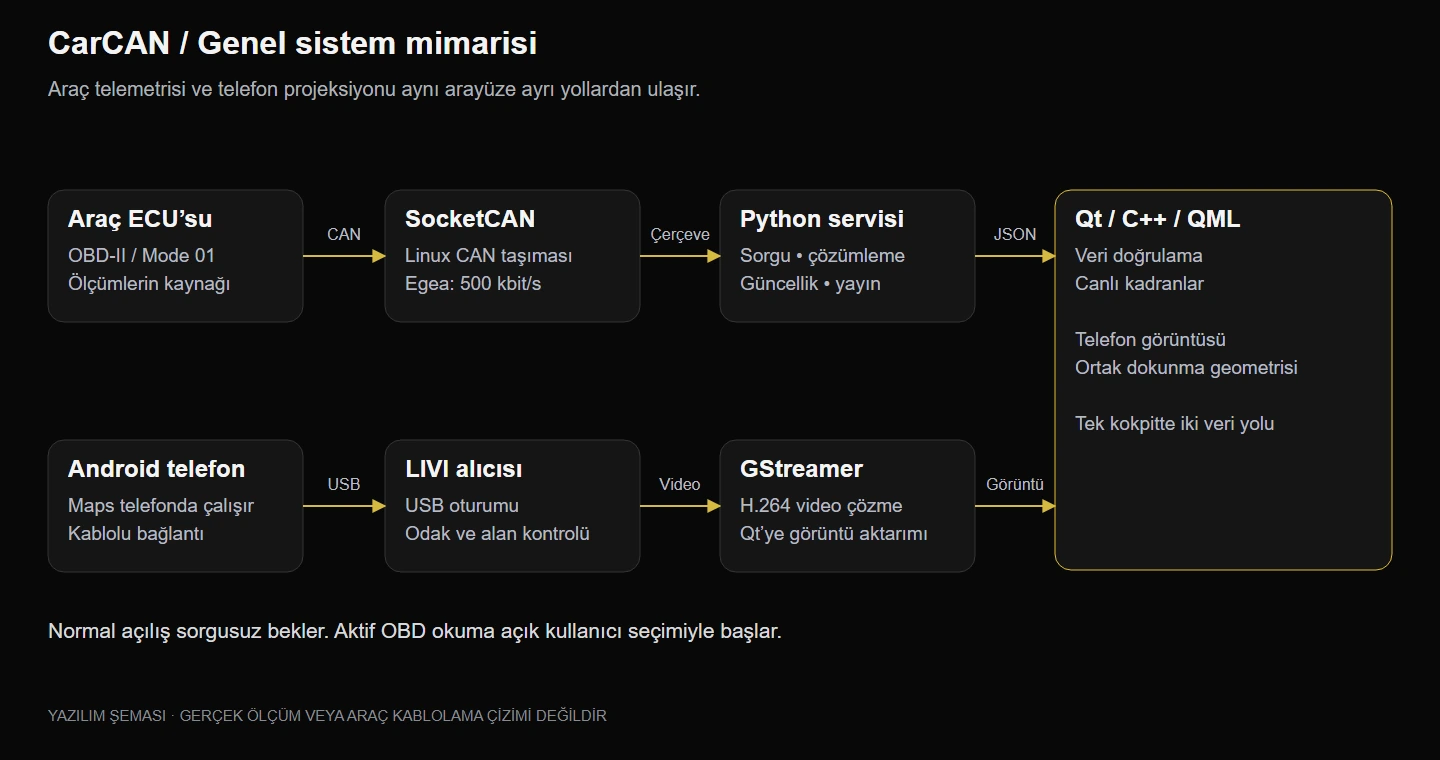 Genel sistem mimarisi: araç telemetrisi ve telefon projeksiyonu aynı arayüze ayrı yollardan ulaşır. Yazılım şemasıdır; kablolama çizimi değildir.
Araç verisi yolu, Linux SocketCAN'den başlayan bağımsız bir Python telemetri servisine dayanıyor. Servis, desteklenen PID'leri ECU bazında keşfediyor, kontrollü bir okuma planı yürütüyor, cevapları çözümlüyor ve güncel durumu yerel bir WebSocket üzerinden yayınlıyor. ECU, PID, birim ve zaman bilgisi verinin yanında taşınıyor.
C++ katmanı gelen paketin kaynağını, sırasını, biçimini ve alan tutarlılığını doğruluyor; QML bileşenleri doğrulanmış güncel durumu çiziyor. Bütün kadranlar aynı doğrulanmış veri modelini kullanıyor; her kadranın ayrı bir araç okuyucusu yok.
Telefon yolu ayrı: USB oturumu, alıcı süreçleri, GStreamer ile H.264 video çözme ve görüntünün Qt yüzeyinde sunulması. Telefonun bağlanması araç okuyucusunu kendiliğinden başlatmıyor. İki akışın ayrılması, bir görünüm tercihinin CAN sorgularını ya da telefon oturumunu bozmasını önleyen temel kararlardan biri.
| Katman | Görev |
|---|---|
| Araç ECU / OBD-II | Gerçek ölçümlerin kaynağı, standart Mode 01 cevapları |
| Linux SocketCAN | CAN taşıması; hat ve kayıp durumlarının izlenmesi |
| Python servis | ECU desteği, kontrollü sorgu planı, çözümleme, güncellik ve yayın |
| Yerel WebSocket | En yeni durumun arayüze aktarılması |
| C++ doğrulama ve oturum | Kaynak, sıra, birim, aralık, zaman ve yaşam döngüsü |
| QML | Ortak veri modeliyle farklı kadranların çizilmesi |
| LIVI alıcı altyapısı | Kablolu telefon oturumu ve projeksiyon denetimi |
| GStreamer / Qt video | H.264 çözme ve görüntünün Qt yüzeyinde sunulması |
🧪 Veri doğruluğu: Doğru değer kadar, verinin olmadığını doğru göstermek
CarCAN eksik veriyi doldurmak için sahte sıfır ya da tahmini vites değeri üretmiyor. Araçtan güncel ölçüm gelmediğinde ilgili sayı gizleniyor ve yerine "—" gösteriliyor. Gerçekten ölçülmüş sıfır ise geçerli bir değer: park hâlindeki aracın hızının sıfır olması ile hız bilgisinin hiç alınamaması birbirinden ayrılıyor.
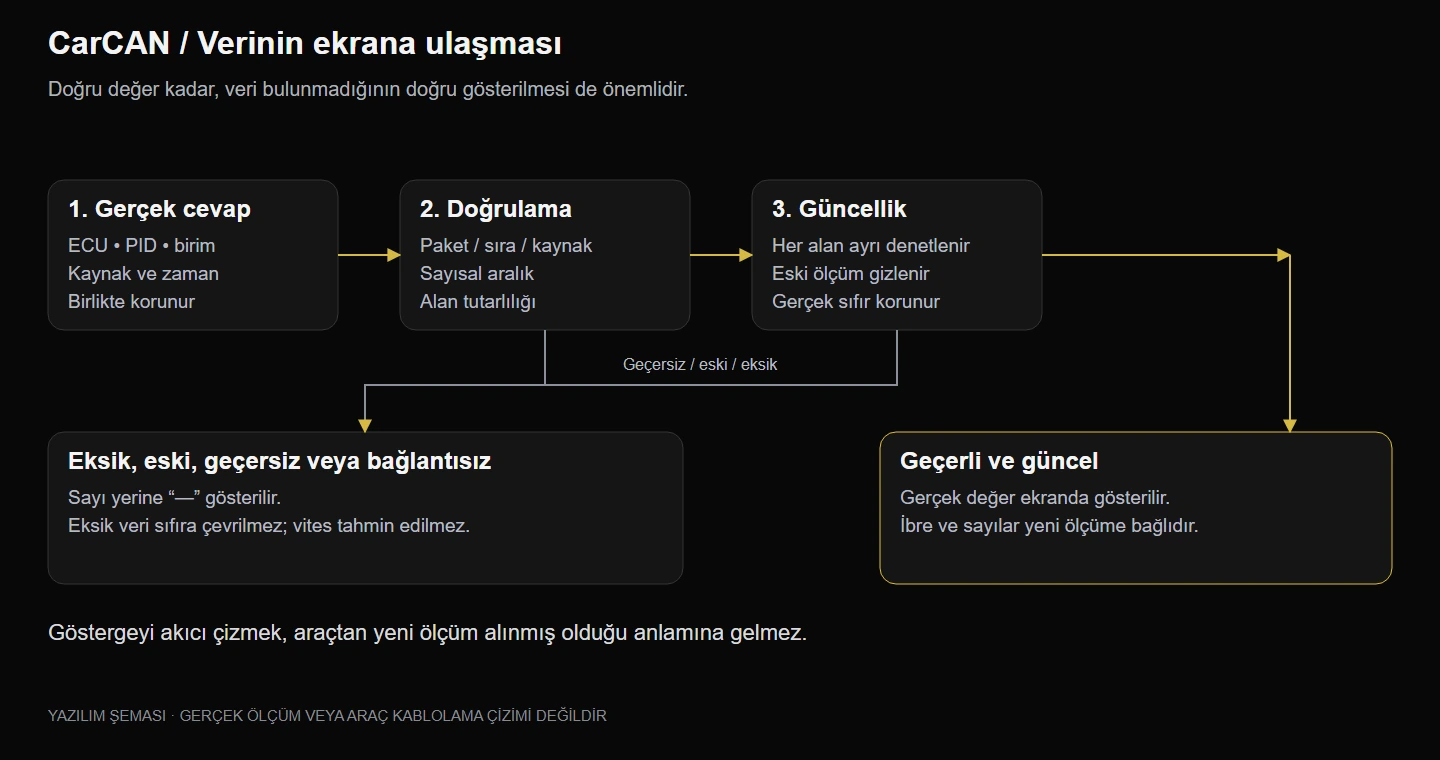 Verinin ekrana ulaşması: geçerli ve güncel değer gösterilir; eksik, eski ya da geçersiz veri "—" olur.
Yayın tarafında, yavaş kalan istemciler için eski durumların kuyrukta birikmesi önleniyor; yalnızca en yeni durum tutuluyor. Ekranda eski bir ölçümün yeniymiş gibi kalmaması, ibrenin hareket etmesi kadar önemli.
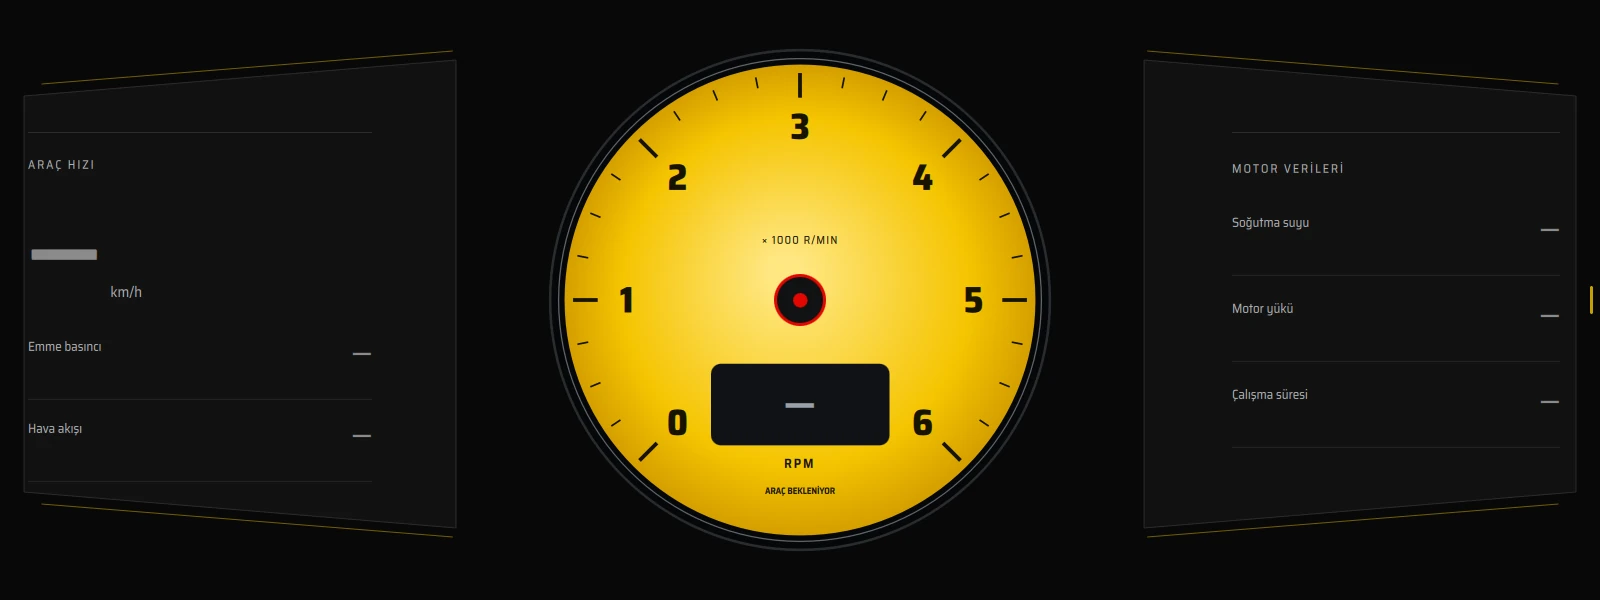 Raspberry Pi ekranından gerçek görüntü: sorgusuz bekleme. Araç verisi olmadığı için sayılar yerine çizgi gösteriliyor.
Kontrollü okuma
Normal açılış sorgusuz bekleme: kullanıcı açıkça başlatmadan araca hiçbir OBD sorgusu gönderilmiyor. Aktif okuma pasif dinleme değil; ECU'ya sınırlandırılmış Mode 01 okuma sorguları gönderiyor. CarCAN bir araç yapılandırma ya da kontrol aracı olarak tasarlanmadı: ECU'ya yazma, aktüatör kumandası ve arıza kodu silme kapsamda yok.
Mevcut Egea profilinin sınırları:
| Ayar | Değer |
|---|---|
| Toplam sorgu bütçesi | En fazla 8 sorgu/s |
| Aynı anda bekleyen sorgu | 1 |
| Cevap zaman aşımı | 250 ms |
| Güvenli durma | 5 ardışık cevapsızlıkta ya da ilgili CAN/RX hatasında sorgulama durur |
Bu sayılar uygulanan yazılım profilinin sınırları; ECU'nun fiziksel kapasitesi ya da bütün araçlar için ortak bir sınır değil. 8 sorgu/s'lik bütçe bütün alanlar arasında paylaşılıyor, yani her sensör saniyede 8 kez okunmuyor.
⚡ Akıcı çizim
Sabit çentikleri ve kadran zeminini her devir değişiminde yeniden üretmek yerine statik çizim ile dinamik öğeler ayrıldı. İbre, halka doluluğu ve metinler değişirken sabit zemin korunuyor; renk, ölçek ya da yüzey boyutu değiştiğinde ise ilgili statik çizim yeniden oluşturuluyor.
Yedi ailede yapılan otomatik kontrollerde art arda 40 devir güncellemesinde ana zeminin yeniden boyanmadığı, son sayının doğru güncellendiği ve renk/ölçek/boyut değişikliklerinin gereken çizimi tetiklediği denetlendi. Bu test gerçek ekran FPS'ini ya da araçtan piksele geçen süreyi ölçmüyor; akıcı çizim, araçtan daha sık ölçüm alındığı anlamına da gelmiyor.
🚗 Gerçek araç ve telefon denemelerinden öğrenilenler
24 Ekim 2026 · Fiat Egea. Gerçek ECU cevaplarıyla yedi alanın okunabildiği gözlendi. Mevcut profil altında, kısa gözlem pencerelerinde:
- Toplam yaklaşık 7,3–7,4 sorgu/s
- Motor devri için yaklaşık 3,9 ölçüm/s, hız için yaklaşık 1,9 ölçüm/s
- İlgili pencerelerde zaman aşımı ve RX kaybı görülmedi
Bunlar o koşullardaki gözlemler; uzun süreli bir garanti ya da ECU'nun maksimum hızı değil.
Ek veri araştırmaları. Ek PID denemelerinde daha fazla standart veri paketine cevap alındı. Yakıt seviyesi ve atmosfer basıncı gibi adaylar incelendi, ancak normal yedi alanlı akışa henüz eklenmedi. Bir PID'den tam cevap almak, paketteki her öğenin doğrulanmış bir sensör ölçümü olduğu anlamına gelmiyor; yeni bir alan için çözümleme, geçerlilik kontrolü ve araç üstünde karşılaştırma gerekiyor.
Bulunamayanlar. Sinyal/dörtlü ve vites için yapılan etiketli pasif denemelerde güvenilir bir ID/bit eşlemesi doğrulanamadı. Bu, bu bilgilerin araçta hiç bulunmadığını kanıtlamıyor; yalnızca mevcut bağlantı ve deneyle bulunamadığını gösteriyor. Bu yüzden arayüzde doğrulanmamış vites, yakıt, lastik basıncı, güç/tork ya da tur zamanı gösterilmiyor.
🔬 Test yaklaşımı: Kanıt türlerini ayırmak
| Kanıt türü | Ne doğrulandı |
|---|---|
| Otomatik Qt kontrolleri (26 Ekim) | Windows'ta 162/162, Raspberry Pi'de 162/162: kadran/renk kalıcılığı, yazı ve geometri tutarlılığı, tam/kompakt düzenler, veri geçerliliği, statik çizim önbelleği, Android Auto giriş/geçiş kontrolleri |
| Python testleri (25 Ekim) | Telemetri doğrulamasında 63 test başarılı |
| Fiziksel telefon denemesi (24 Ekim) | POCO X4 GT ile dokunma, yakınlaştırma, USB çıkar-tak ve görünüm dönüşleri |
| Gerçek araç denemesi (24 Ekim) | Fiat Egea'da yedi alanın gerçek ECU cevaplarıyla okunması |
Otomatik yazılım kontrolleri gerçek parmak, ses, uzun süreli yük ve araç üstü gecikme kabulünün yerine geçmiyor. Masaüstü doğrulaması, Raspberry Pi çalışması, telefon denemesi ve gerçek araç denemesi ayrı kanıt türleri olarak tutuluyor; böylece yapılmamış bir test tamamlanmış gibi gösterilmiyor. Önceki hızlı otomatik geçişlerde kısa siyah kareler görüldüğü için "her koşulda sıfır kopma" gibi bir iddia da yok.
🔧 Donanım
- Raspberry Pi 4 üzerinde Linux
- 1600 × 600 dokunmatik ekran; Pi, ekranın arkasına yerleşiyor
- İki kanallı CAN HAT (CAN_0 / CAN_1, 120 Ω sonlandırma jumper'ları) ve CAN hattı bağlantısı için DB9 klemens adaptörü
- Telefon için kablolu USB bağlantısı
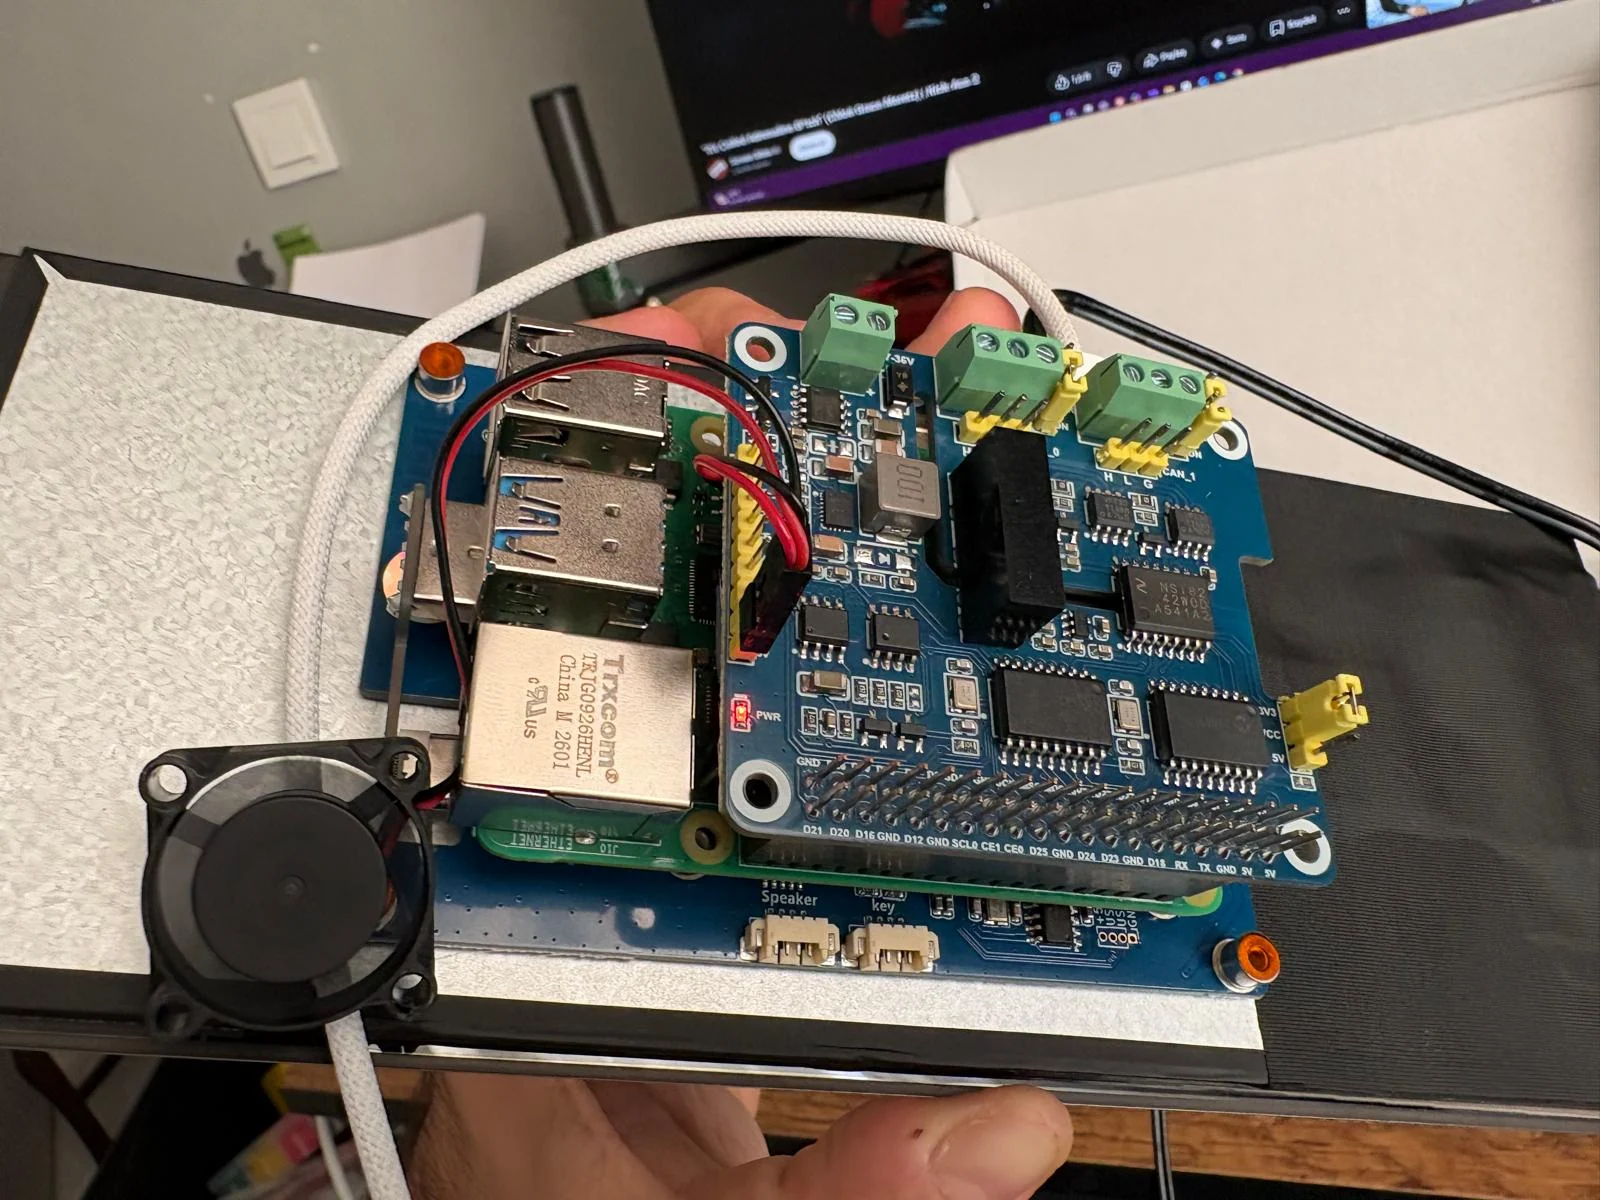 Ekranın arkasında Raspberry Pi, üzerinde iki kanallı CAN HAT ve soğutma fanı.
🧭 Tasarım süreci: Prototipten Qt uygulamasına
İlk çalışmalar sarı kadran ve pist kompozisyonlarıyla başladı; ardından kırmızı yarış, turuncu GT, turkuaz kanat ve mavi halka fikirleri denendi. Seçilen fikirler gerçek Qt bileşenlerine dönüştürüldü.
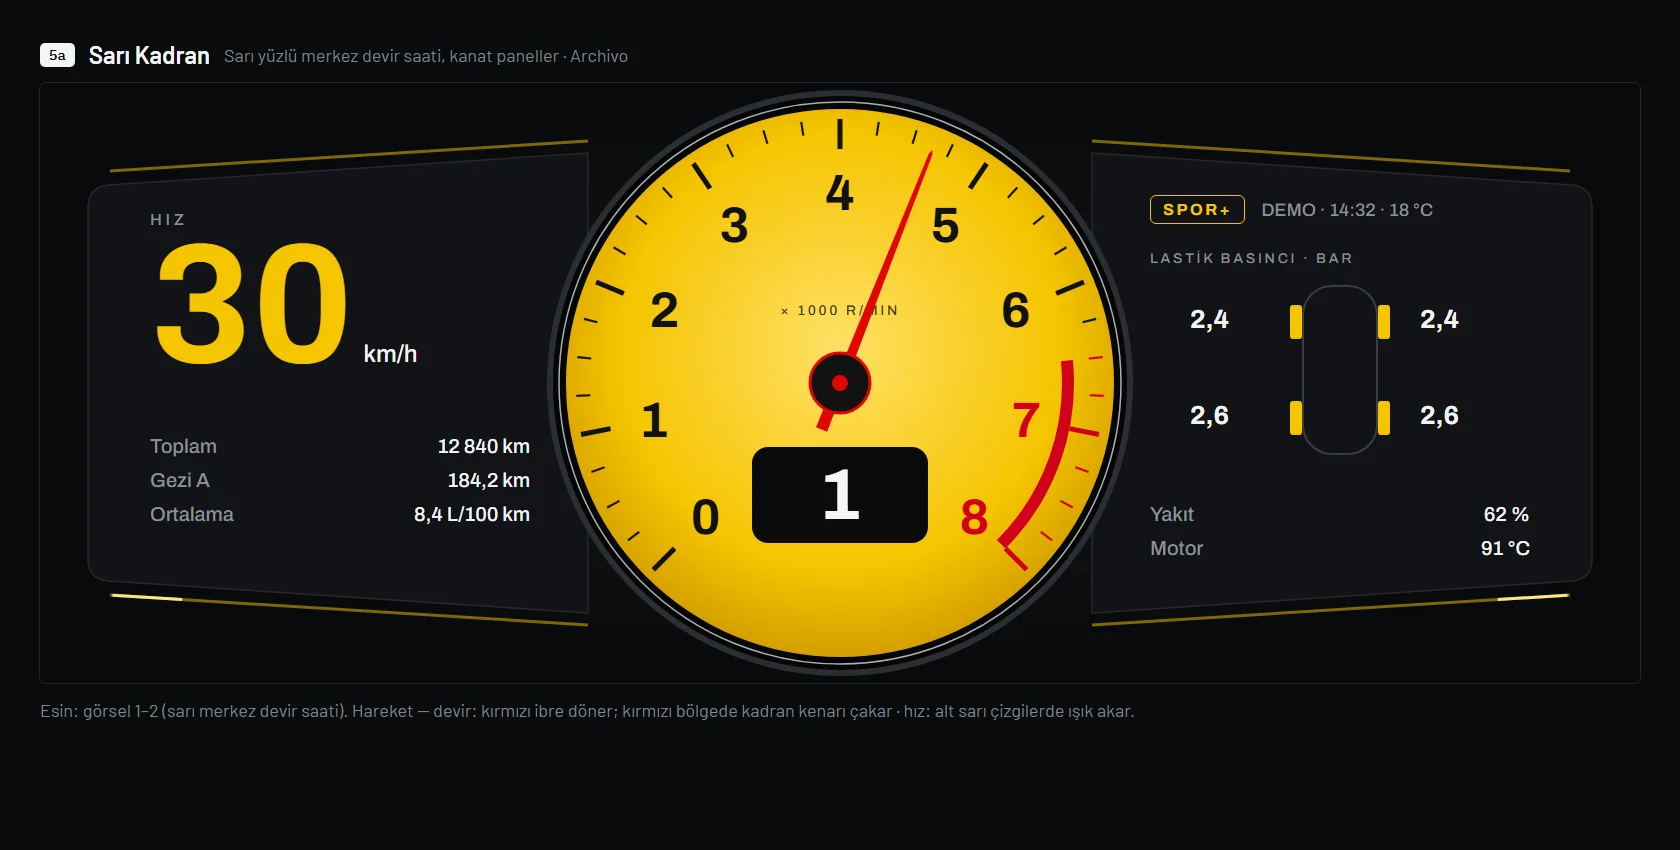 Erken prototip: ilk sarı kadran konsepti. Vites, yakıt, lastik ve benzeri değerler demo tasarım öğesidir, ürün özelliği değildir.
Son düzende geniş arka planlar siyaha, panel ve ayarlar nötr koyu griye alındı; renk kadranın yüzünde, ibresinde ve ince vurgu çizgilerinde kaldı. Amaç, büyük renkli yüzeylerin yardımcı bilgilerle yarışmasını önlemekti. Son rötuşlarda çerçeve yoğunluğu ve uzun vurgu çizgileri azaltıldı; Klasik düzende hız beyaz gösterilerek okunurluk artırıldı. Arayüz, uygulamayla birlikte paketlenen Saira Semi Condensed yazı ailesini kullanıyor; böylece yazıların görünümü işletim sisteminin font seçimine bırakılmıyor.
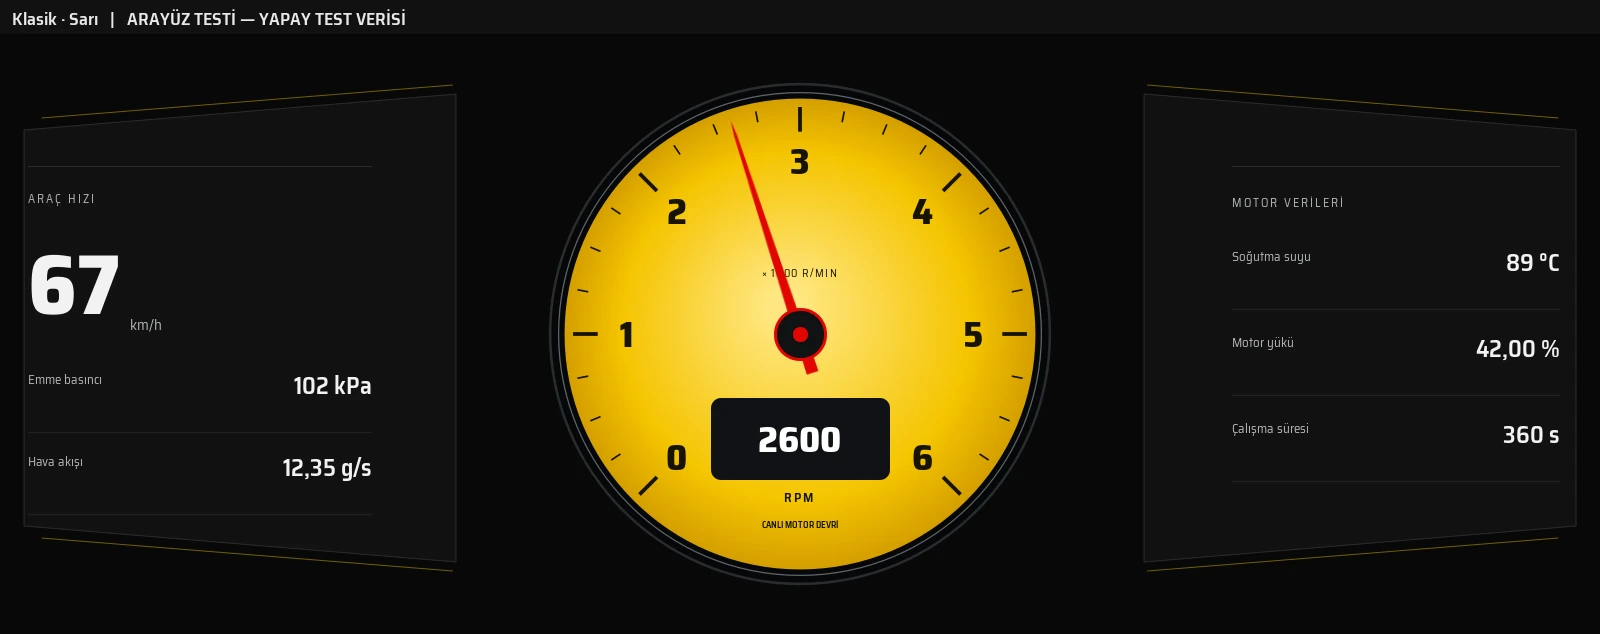 Güncel Klasik kadran. Sayılar yapay arayüz test verisidir.
🛣️ Yol haritası: Sırada ne var?
Proje devam ediyor ve sırada birçok yeni özellik ve doğrulama adımı var:
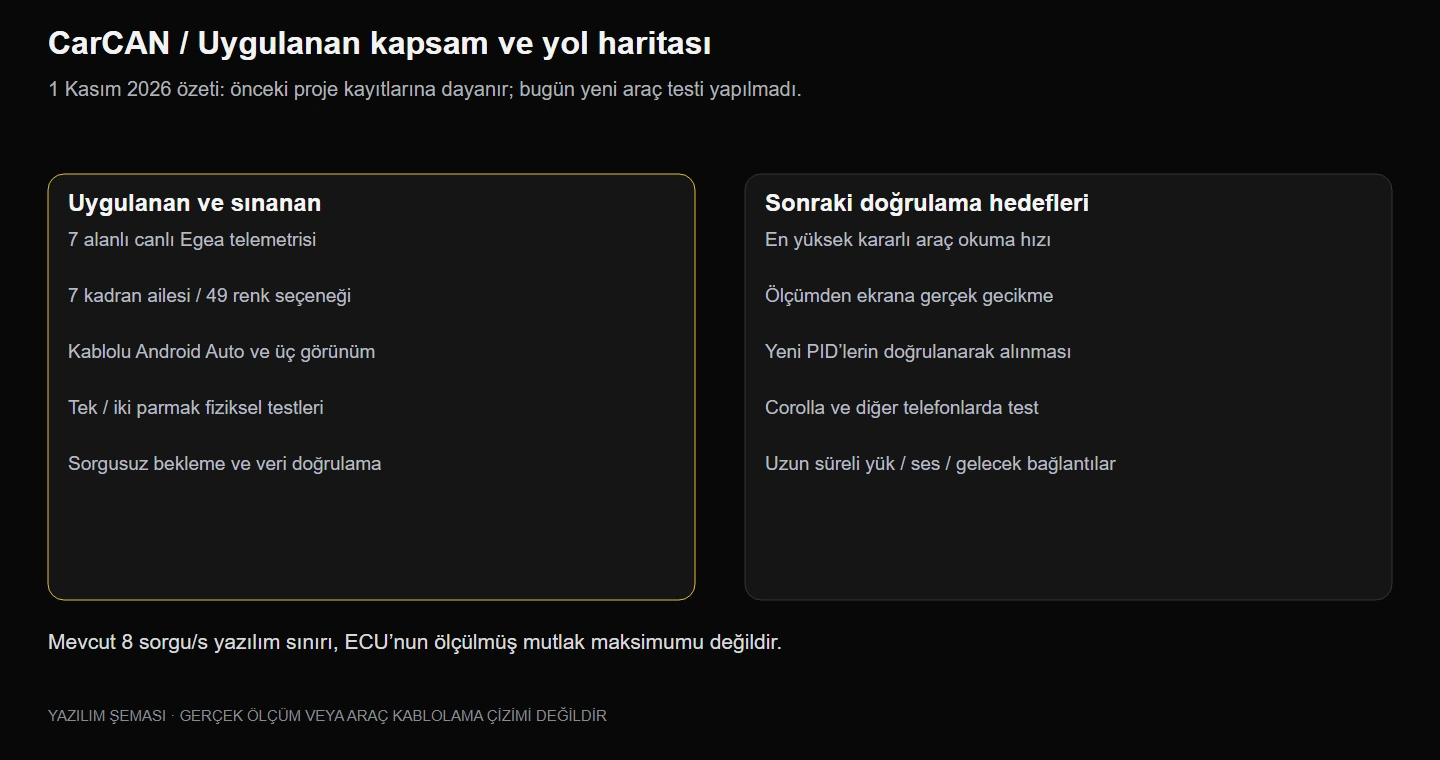 Uygulanan kapsam ve yol haritası (1 Kasım 2026).
- En yüksek kararlı okuma hızı: Egea'dan test koşullarında alınabilen en yüksek kararlı telemetri hızını deneyle bulmak. 8 sorgu/s'nin üzerindeki denemeler ayrı ve kontrollü bir test planıyla yapılacak.
- Uçtan uca gecikme: ECU sorgu–cevap süresi, alan başına ölçüm sıklığı, servis yayını, Qt alımı ve gerçek ekran sunumunu ayrı ayrı zamanlamak; p50, p95, en kötü durum ve hata/kayıp sayılarını raporlamak.
- Yeni veri alanları: Yakıt seviyesi gibi ek PID'leri çözümleyip araç üstünde doğruladıktan sonra akışa eklemek.
- Toyota Corolla 2021 1.8 Hybrid: İkinci araç profili; henüz doğrulanmadı.
- Daha geniş telefon desteği, ses, mikrofon ve uzun süreli yük testleri.
- Kablosuz Android Auto ve CarPlay: Gelecekte değerlendirilecek araştırma başlıkları; bugün desteklenen özellikler listesinde değiller.
Evrensel uyumluluk hedefi, her araç için ayrı doğrulanan profillerin zamanla çoğalması demek; bugünden bütün araçlarda çalıştığı iddiası değil.
❓ Sık sorulanlar
Her araçta çalışıyor mu? Mimari farklı araç profillerine uyarlanacak şekilde tasarlanıyor; bugünkü gerçek araç doğrulaması Fiat Egea'da. Corolla hedefi henüz doğrulanmadı.
Google Maps uygulamaya gömülü mü? Hayır. Harita telefonda çalışıyor ve kablolu Android Auto ile ekrana yansıtılıyor.
Görsellerdeki sayılar canlı mı? Hayır. Güncel arayüz görsellerindeki değerler etiketli yapay test verisi; erken prototiplerde demo öğeler var. Raspberry Pi'nin bekleme görüntüsü gerçek cihazdan, fakat araç ölçümü içermiyor. Gerçek cihaz fotoğraflarındaki haritalar konum bilgisi nedeniyle bulanıklaştırıldı.
Vites, yakıt ya da lastik basıncı gösteriliyor mu? Hayır. Bunlar normal canlı özellik listesinde değil; prototiplerde görünmeleri uygulanmış oldukları anlamına gelmiyor.
Sıfır gecikme ya da ECU'nun maksimum hızı doğrulandı mı? Hayır. Mevcut yazılım sınırları ve kısa saha gözlemleri biliniyor; maksimum kararlı hız ve gerçek ekran gecikmesi sıradaki ölçüm hedefleri.
🎯 Sonuç
CarCAN gömülü Linux'u, araç haberleşmesini, veri modellemeyi, görsel arayüzü ve telefon projeksiyonunu çalışan tek bir sistemde birleştiriyor. Tasarım denemeleri gerçek Qt bileşenlerine dönüştü, ekran tercihleri araç okuma akışından ayrıldı ve gerçek ECU cevaplarıyla ilk saha deneyimleri elde edildi. Bu proje bana, kişiselleştirilebilir bir kokpitin yalnızca görünümden ibaret olmadığını gösterdi: doğruluk, durum yönetimi ve ölçülebilir performansla birlikte geliştirilmesi gerekiyor.
Geliştirme sürüyor; yeni denemeler ve özellikler bu sayfanın üstündeki görev günlüğüne eklenecek.